Wedo 2.0 · LESSON 41
综合挑战
遥控车
比较车上执行器与手持控制器的职责,规划前进、后退和停止。
01 / KNOW
这节课会学到
齿轮减速倾斜传感器设备分工控制映射
02 / CHALLENGE
动手任务
画出控制器姿态与小车动作的对应表,再核对器材和软件是否支持双设备。
03 / PRACTICE
一步步尝试
- 01
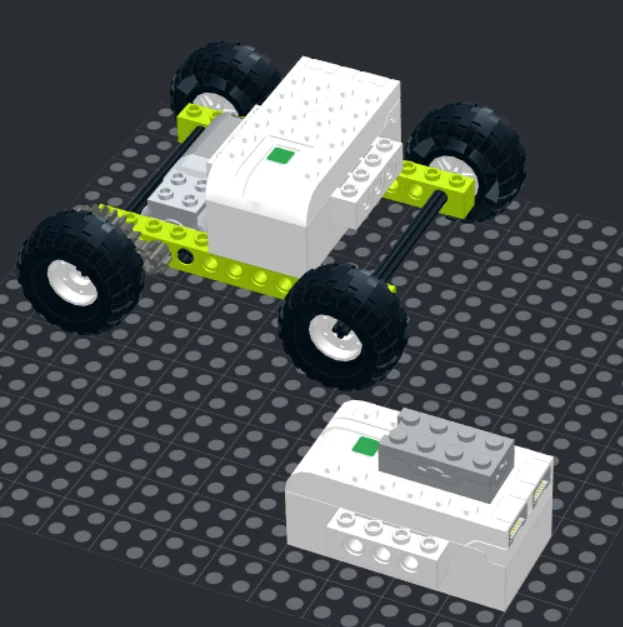
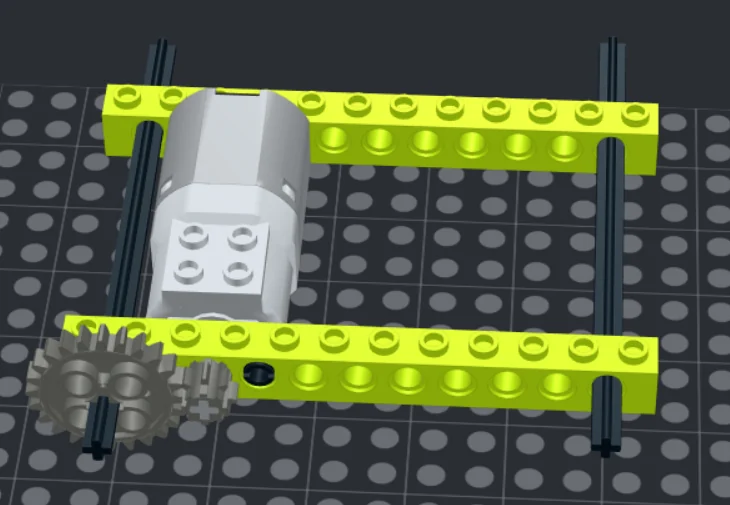
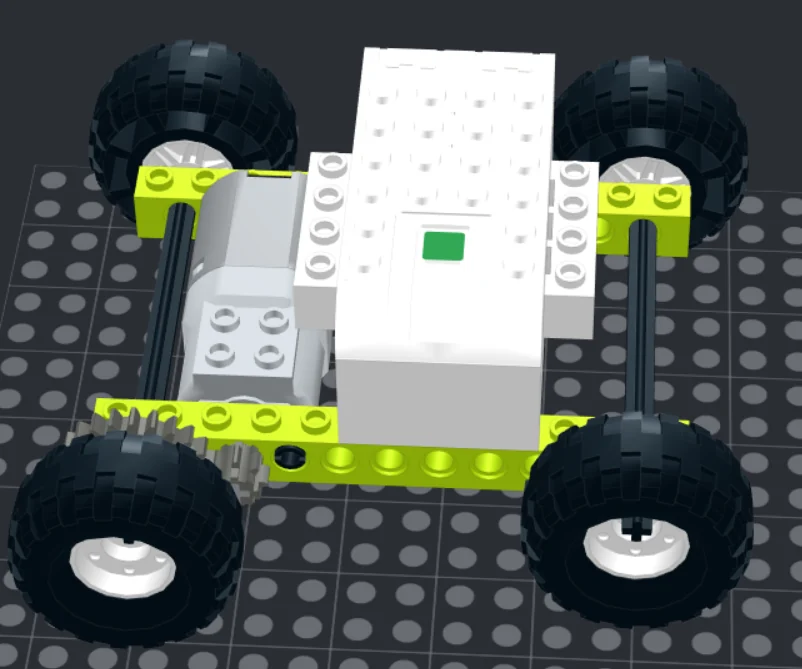
搭建四轮车身,用小齿轮带动大齿轮做减速。
- 02
准备手持倾斜传感器,记录前倾、后倾和水平状态。
- 03
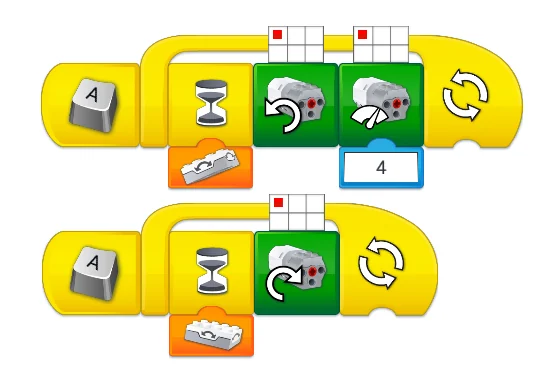
把三种姿态分别对应前进、后退和停止。
- 04
标明车载集线器与手持集线器各连接哪些部件。
- 05
只有在所用编程环境支持两台集线器时,再做低动力实机验证。
04 / BUILD
搭建参考图
图片用于观察模型和零件连接;除非课程文字明确说明,图片排列不代表严格的搭建步骤。点开图片可查看大图。
让作品回应你
打开连接实验室 准备连接 Wedo 集线器?
先在连接实验室确认设备、马达和传感器可用。
课程提供图文步骤;连接实验室用于检测硬件,暂不运行课程中的完整图形程序。