Wedo 2.0 · LESSON 20
传感控制
颜色分拣机
用皮筋和滑轮搭出分拣机构,探索不同材料是否会产生可区分的近距读数。
01 / KNOW
这节课会学到
皮筋传动滑轮距离传感器条件分支
02 / CHALLENGE
动手任务
距离传感器不是颜色传感器;只有两种材料读数稳定可分时,才尝试分拣。
03 / PRACTICE
一步步尝试
- 01
固定集线器、马达和转轴,让底座在运行时保持稳定。
- 02
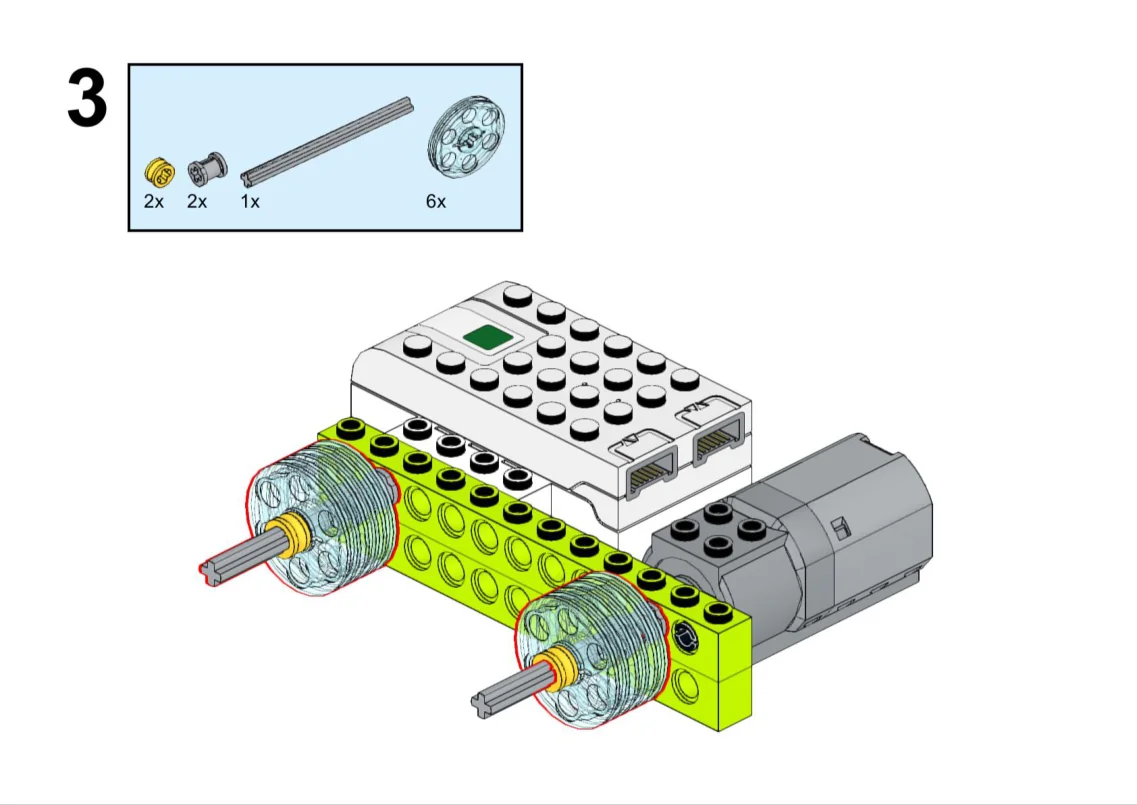
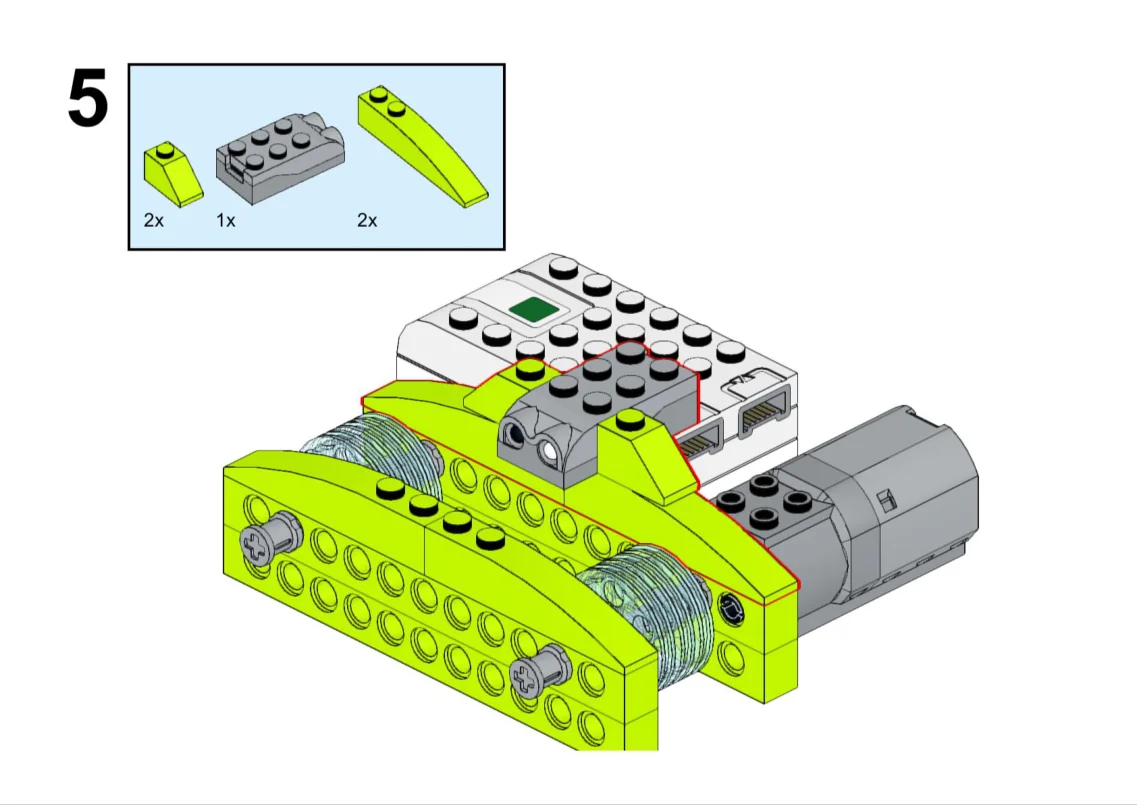
按搭建图纸安装滑轮与黄色皮筋,手动检查皮筋是否打滑。
- 03
搭建滑道、投放口和传感器,使物件每次经过相近位置。
- 04
分别测两种材料的近距读数;若重叠明显,改用高低不同的物件做距离分拣演示。
- 05
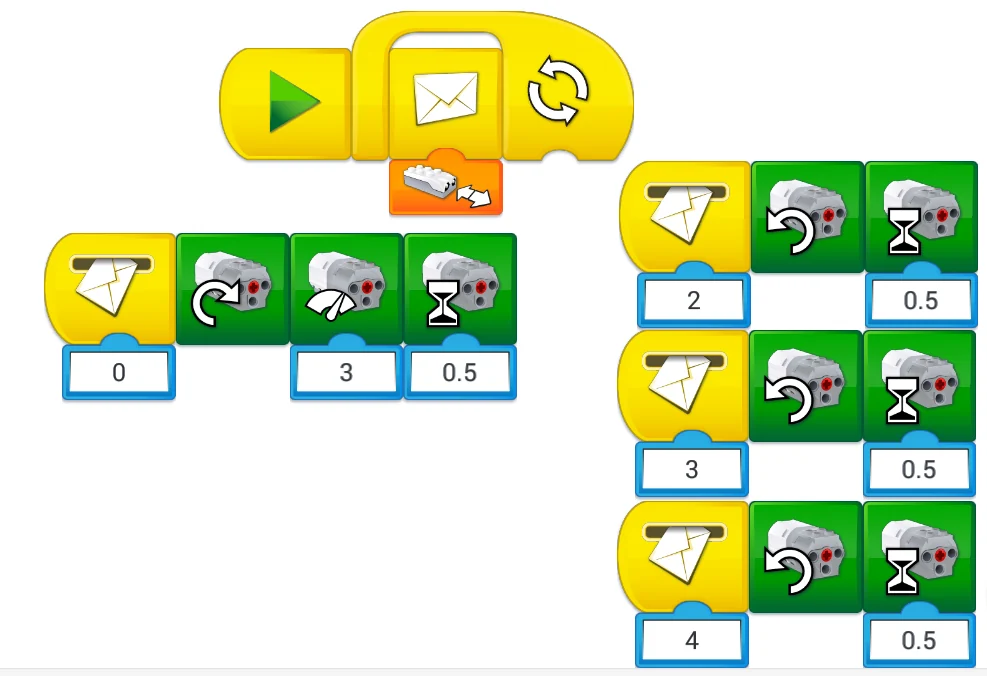
设计不同读数对应不同马达方向的短时动作。
- 06
重复投放并记录误分情况,再调整判断范围。
04 / BUILD
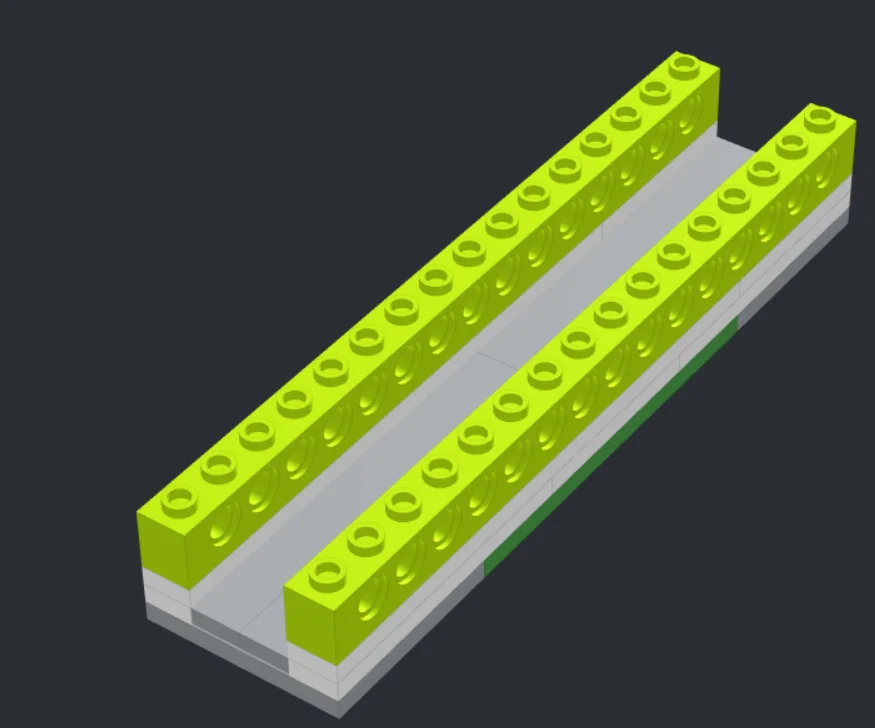
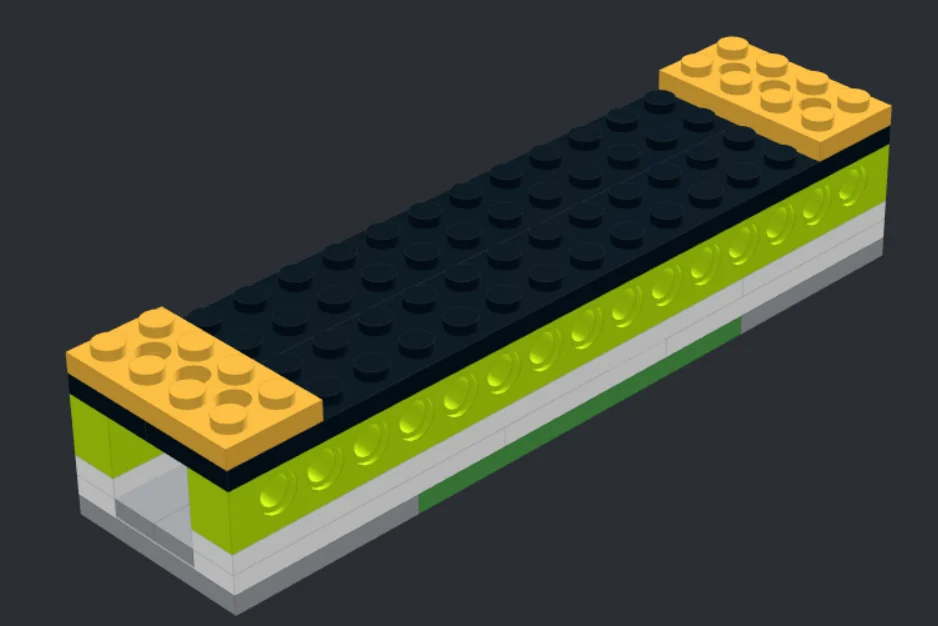
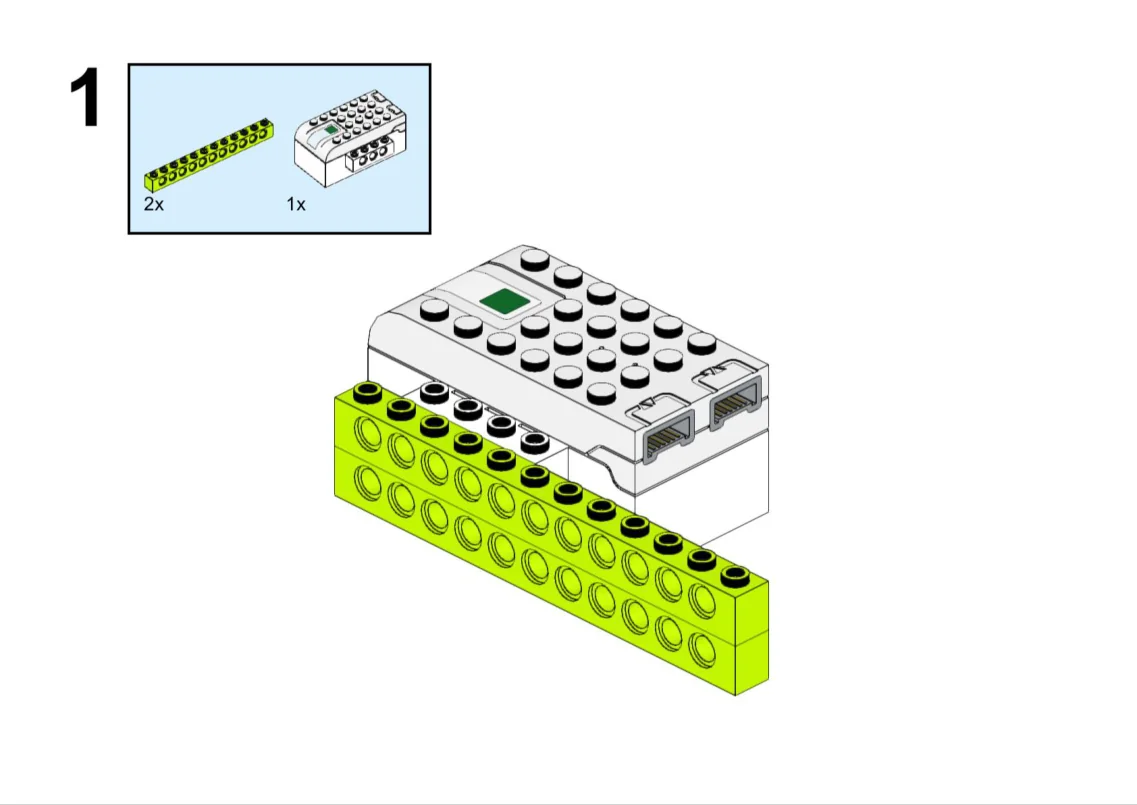
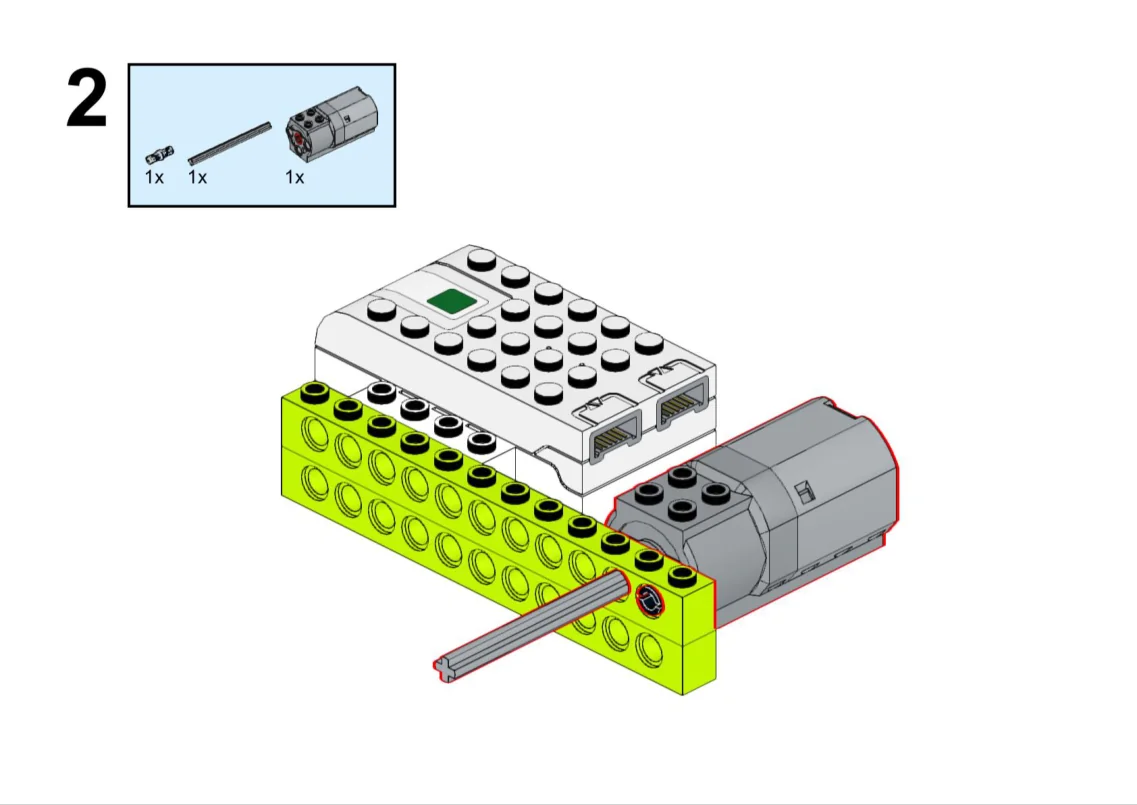
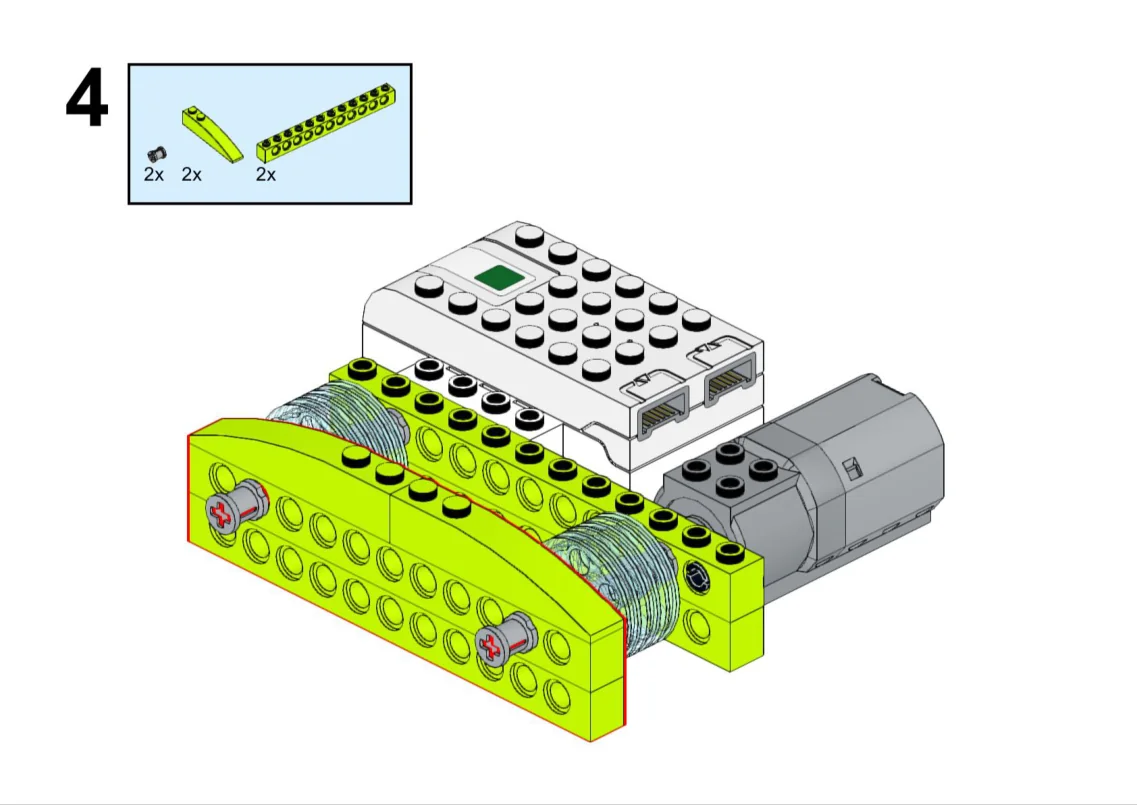
搭建参考图
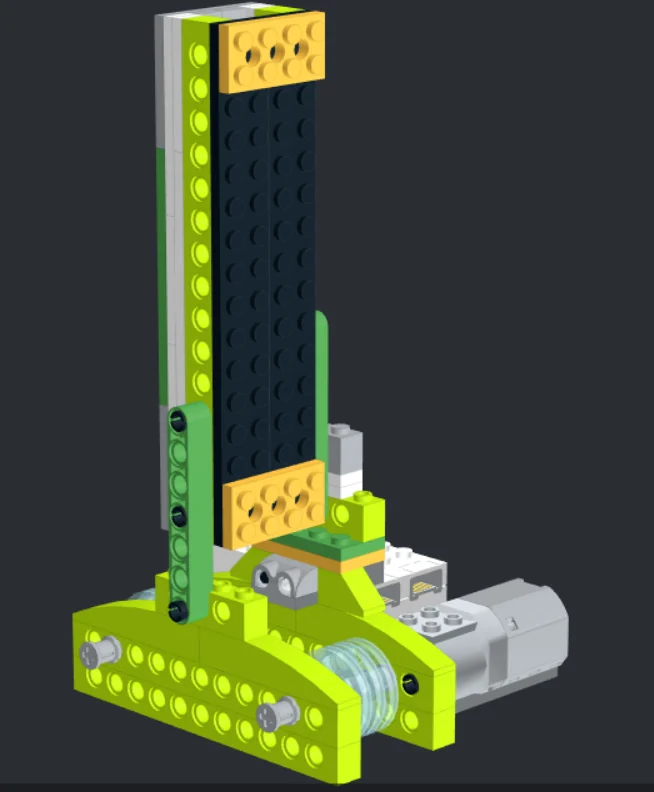
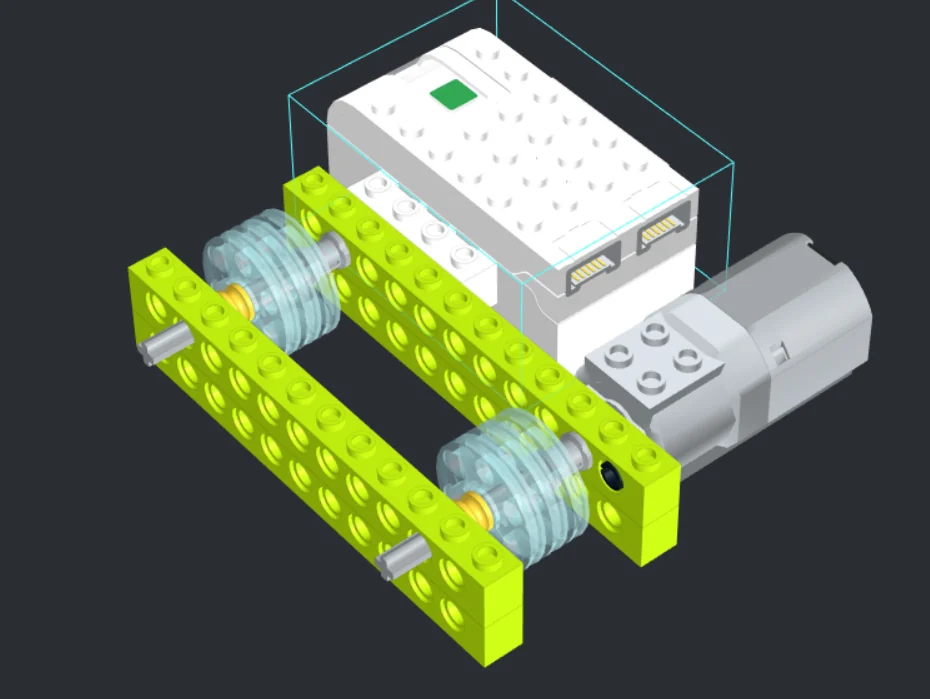
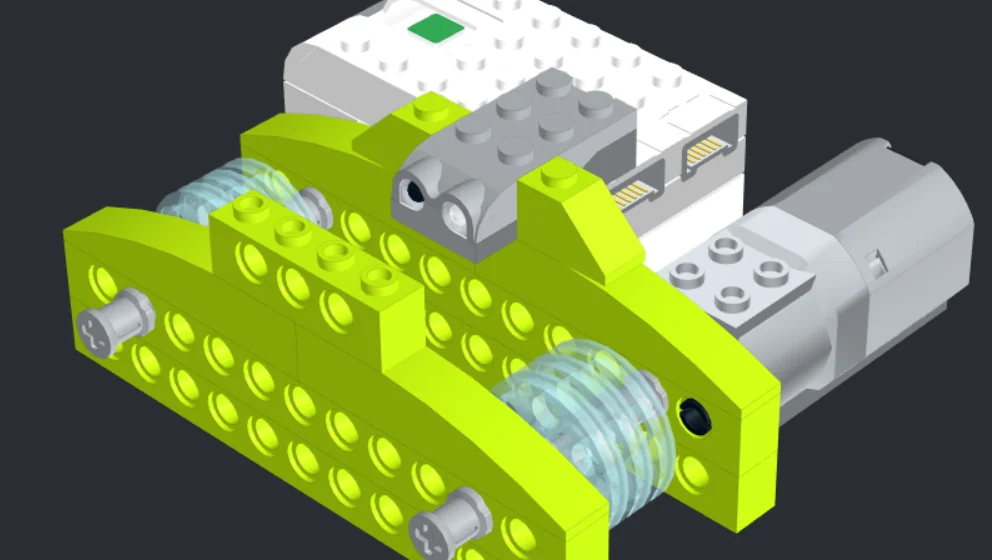
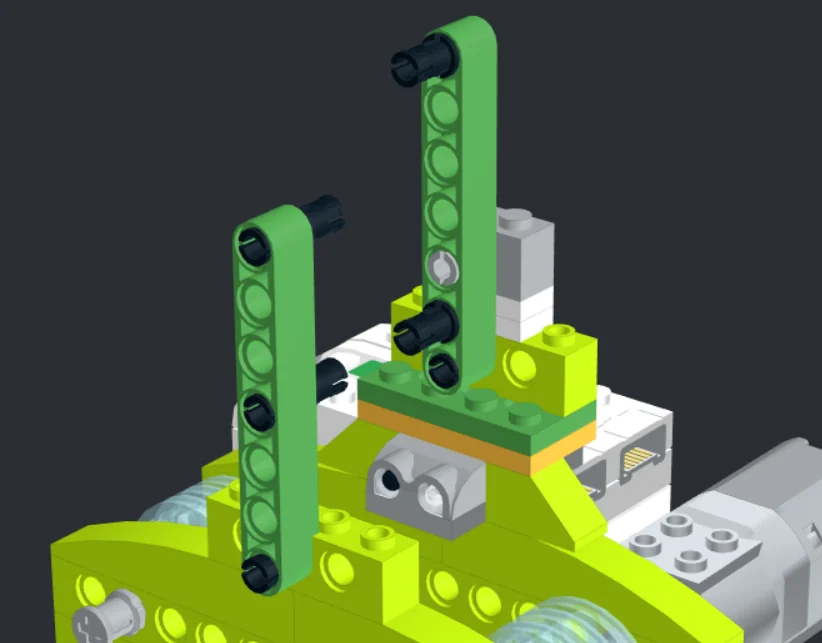
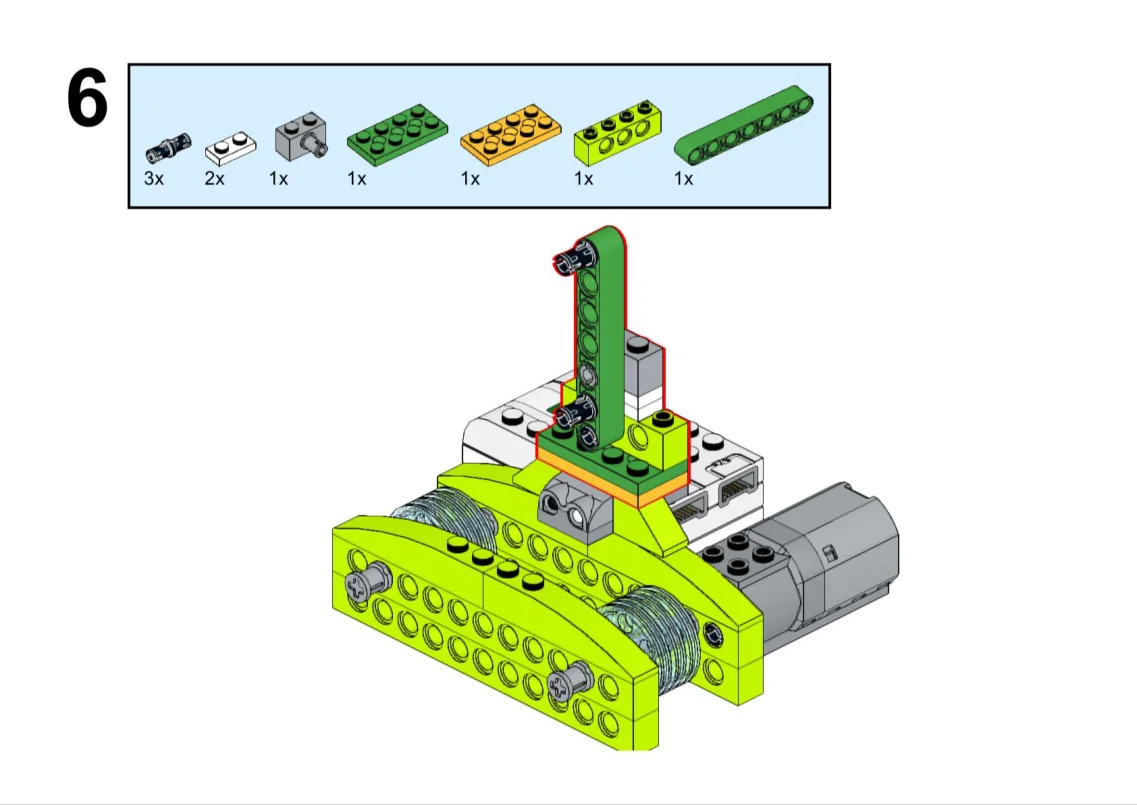
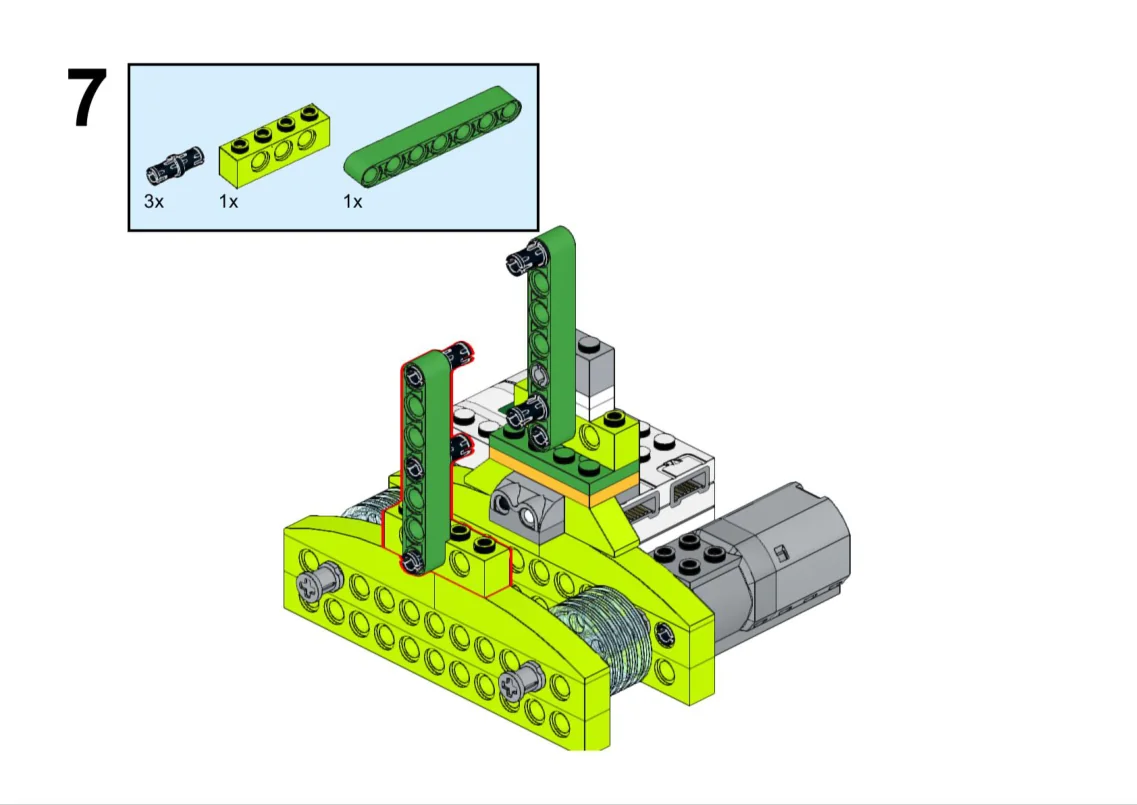
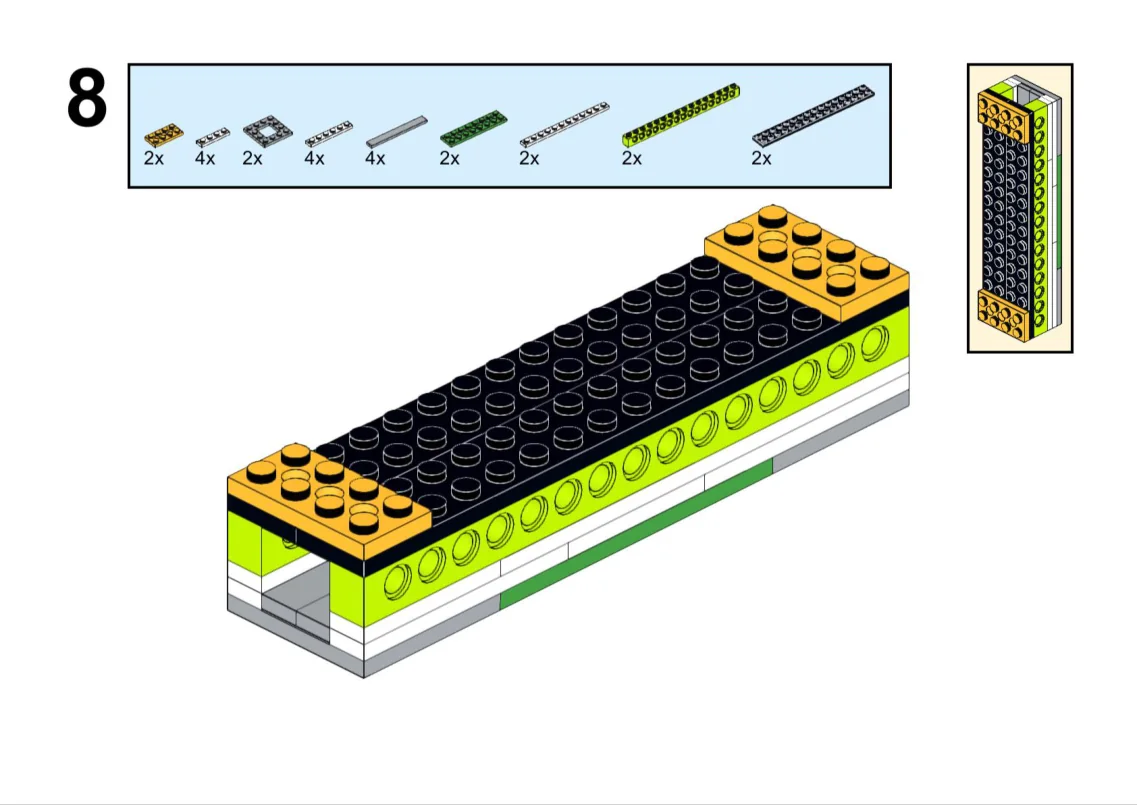
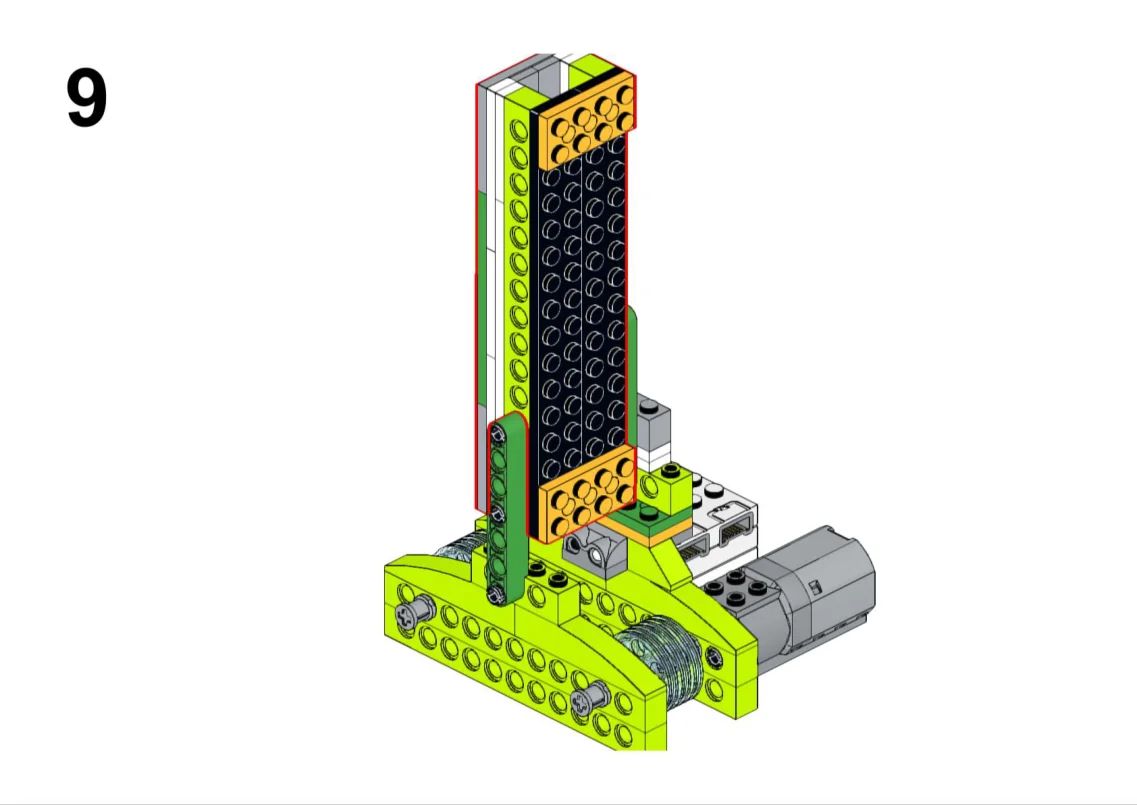
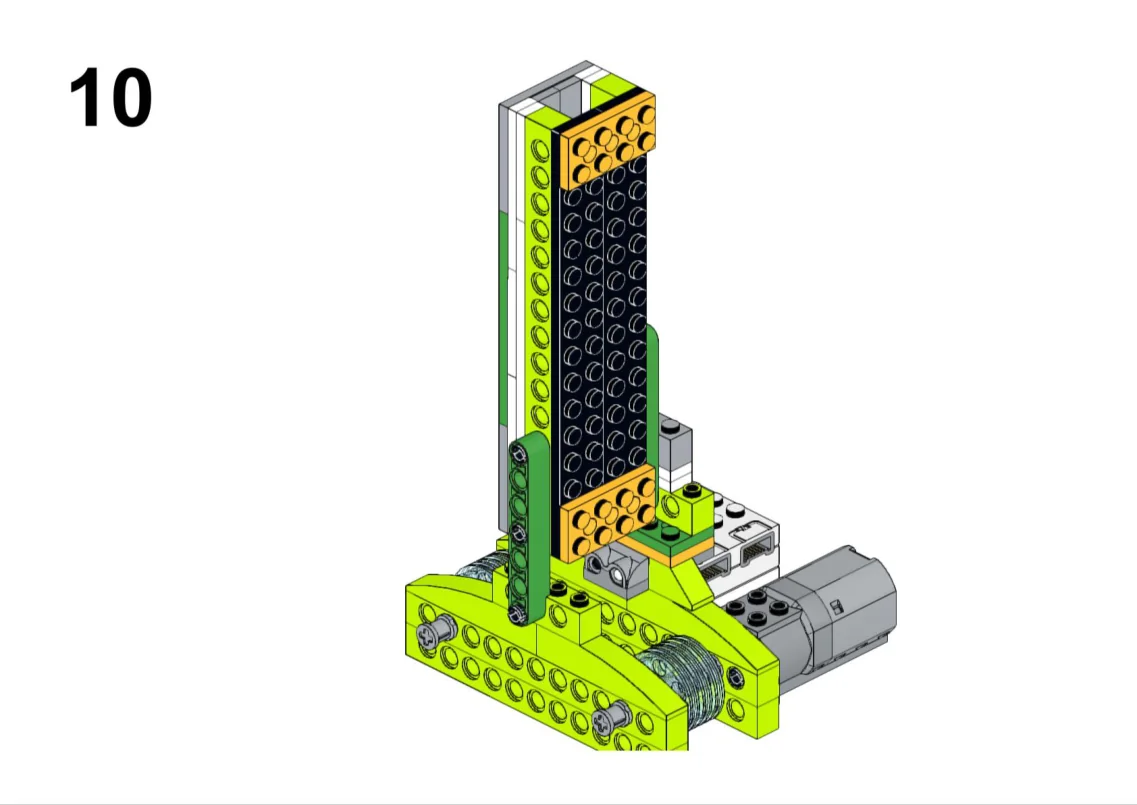
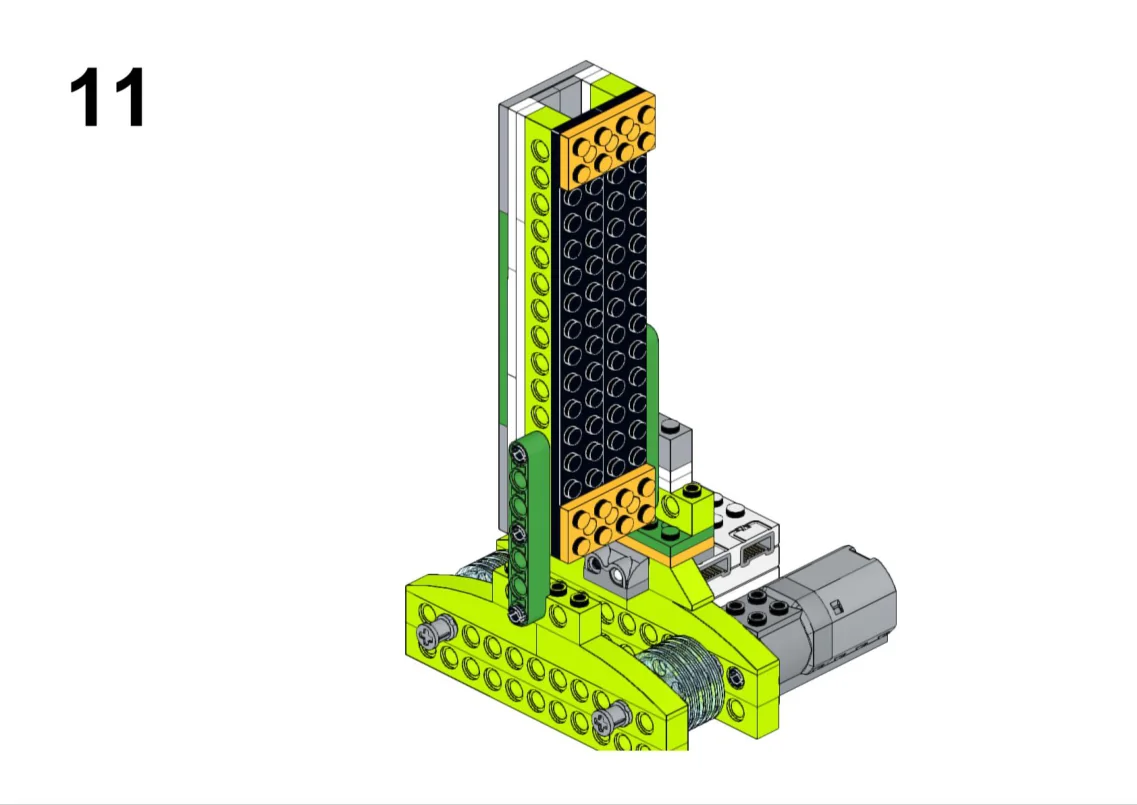
图片用于观察模型和零件连接;除非课程文字明确说明,图片排列不代表严格的搭建步骤。点开图片可查看大图。
展开完整搭建图纸 11 页
图纸按原页顺序排列,点开单页可查看大图。
让作品回应你
打开连接实验室 准备连接 Wedo 集线器?
先在连接实验室确认设备、马达和传感器可用。
课程提供图文步骤;连接实验室用于检测硬件,暂不运行课程中的完整图形程序。