Wedo 2.0 · LESSON 21
传感控制
巡线小车
给单马达小车加入棘齿机构,探索传感器读数与转向的关系。
01 / KNOW
这节课会学到
棘齿锁止单马达正反转距离传感器方向修正
02 / CHALLENGE
动手任务
先实测黑线能否稳定改变读数;不能时改用高低标记,只做方向修正实验。
03 / PRACTICE
一步步尝试
- 01
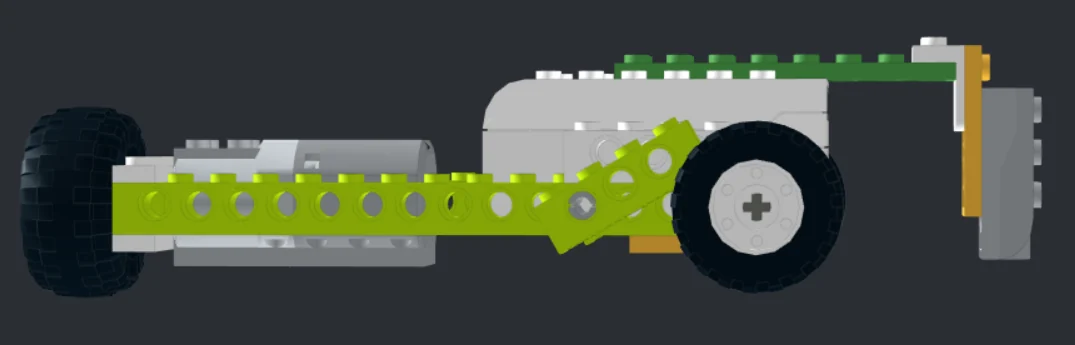
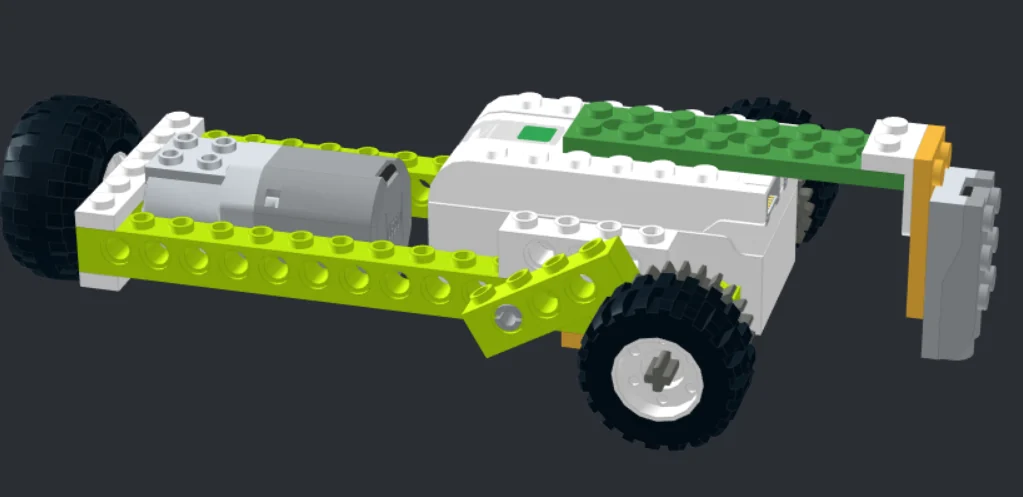
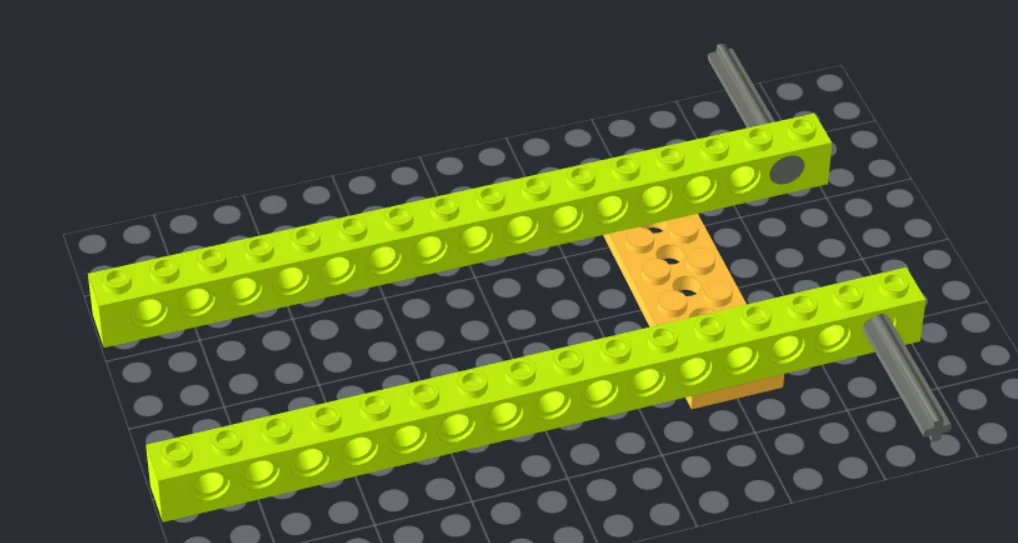
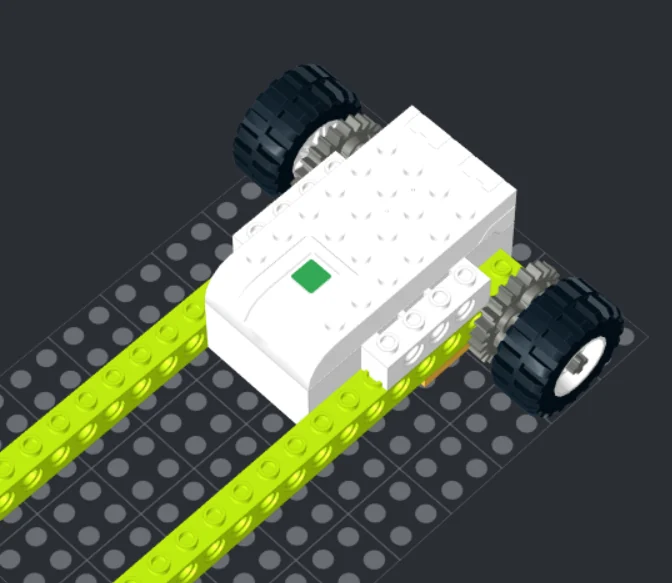
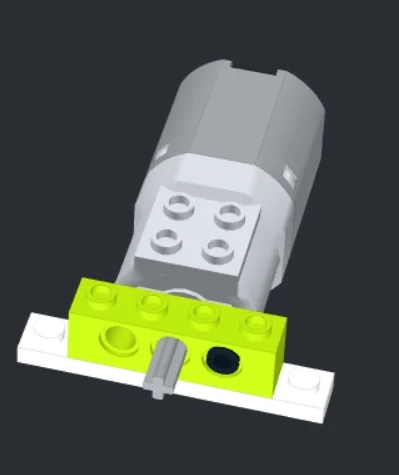
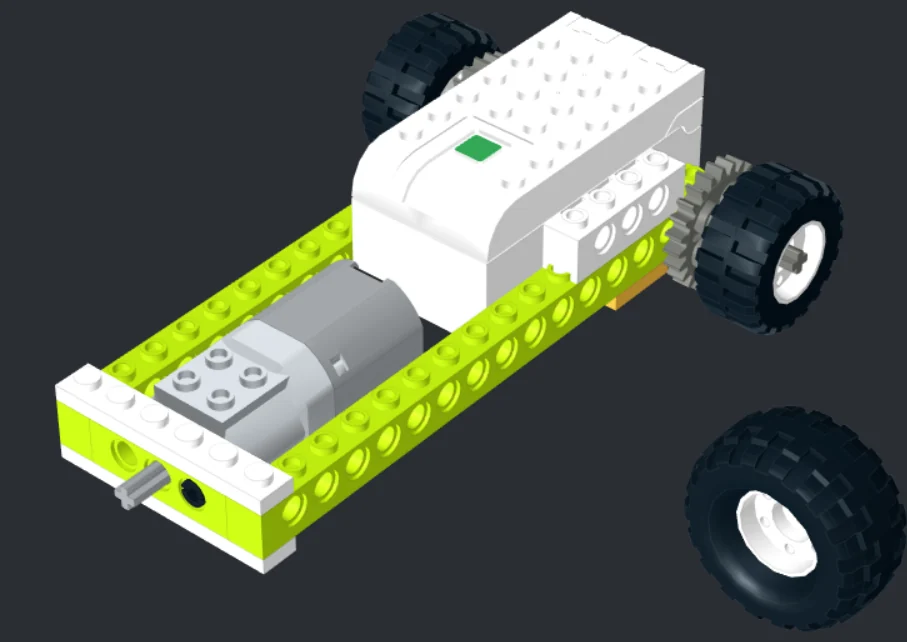
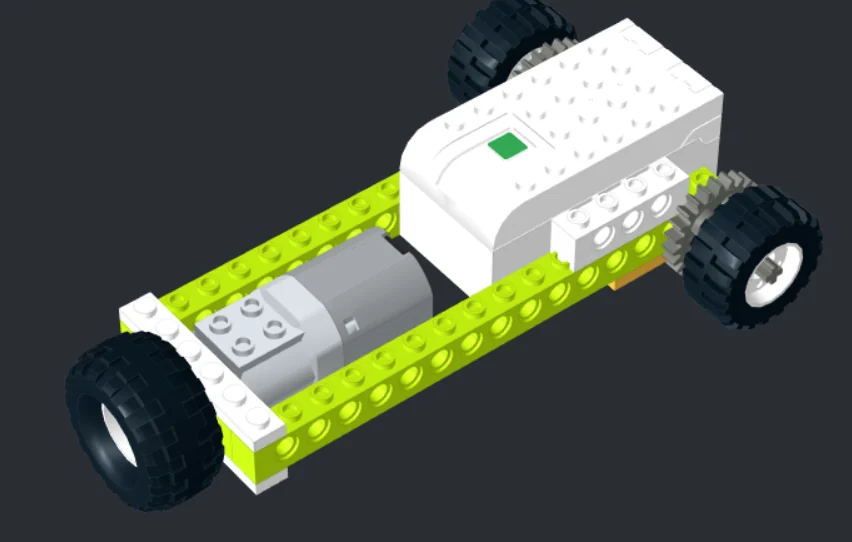
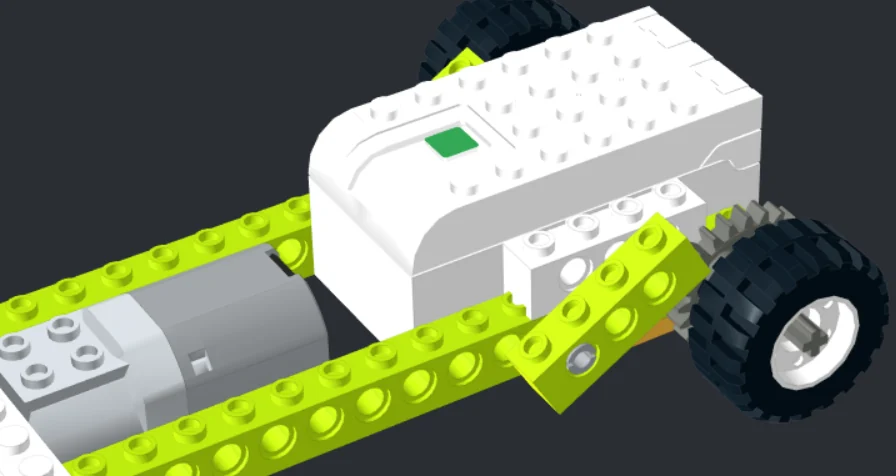
搭建底盘、分离轴与左右车轮,使用一台马达驱动。
- 02
先架空试转,再加入棘齿机构,观察它怎样限制车轮反向转动。
- 03
把距离传感器朝下安装,测量胶带与桌面的读数;它并非专用颜色传感器。
- 04
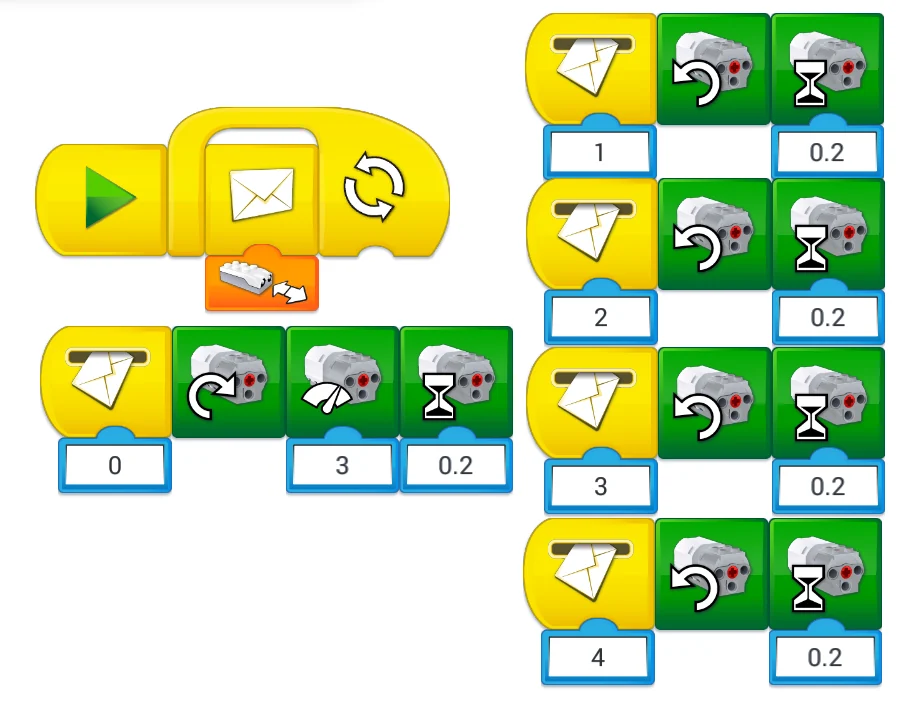
若黑线读数不稳,换用明显高低差的标记,设计马达正反转对应的方向修正。
- 05
在桌面内侧慢速测试,若原地打转,检查棘齿、车轮方向与读数条件。
04 / BUILD
搭建参考图
图片用于观察模型和零件连接;除非课程文字明确说明,图片排列不代表严格的搭建步骤。点开图片可查看大图。
让作品回应你
打开连接实验室 准备连接 Wedo 集线器?
先在连接实验室确认设备、马达和传感器可用。
课程提供图文步骤;连接实验室用于检测硬件,暂不运行课程中的完整图形程序。